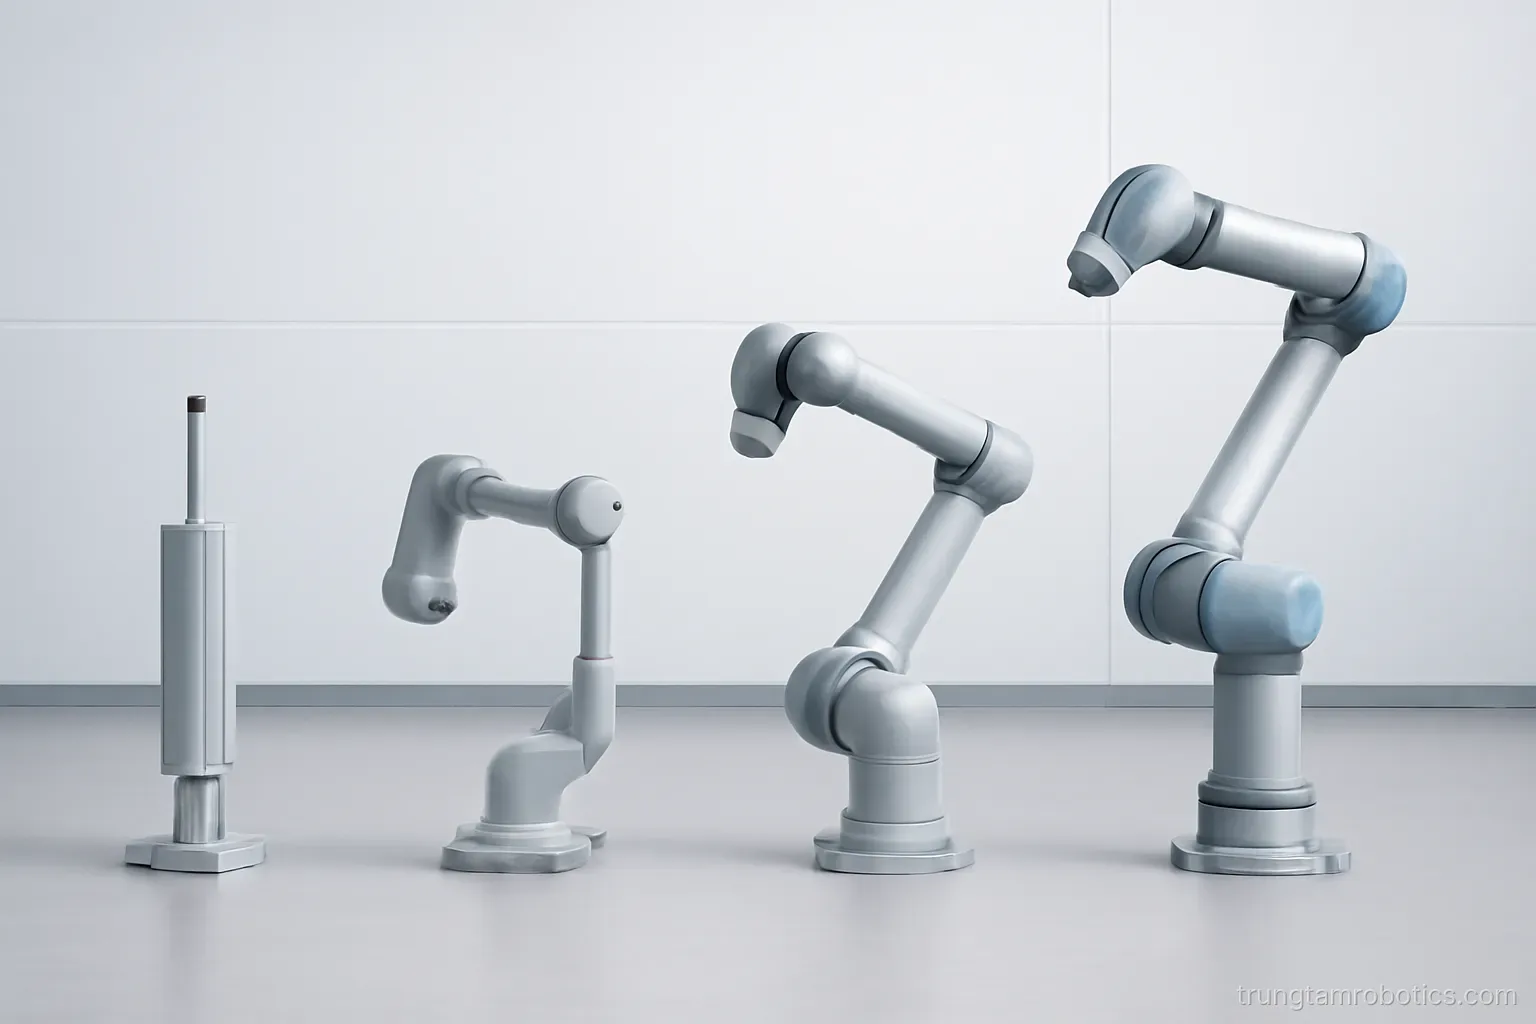
Khi nói về robot, một trong những đặc tính cơ bản mà kỹ sư và người mua cần hiểu là bậc tự do (Degree of Freedom, viết tắt DOF). Đây là số lượng trục chuyển động độc lập mà robot có thể thực hiện. Hiểu rõ khái niệm này không chỉ giúp bạn chọn được máy phù hợp với công việc, mà còn giúp dự báo chi phí, độ phức tạp điều khiển, và khả năng mở rộng ứng dụng. Bài viết này sẽ phân tích các nhóm robot theo bậc tự do, từ những máy đơn giản nhất cho đến những hệ thống phức tạp đòi hỏi điều khiển thực thời.
Robot 1–2 bậc tự do: máy chuyên dụng, tốc độ cao
Tuyến tính đơn thuần. Robot 1 DOF chỉ chuyển động trên một trục duy nhất, thường là trục X, Y hoặc Z. Ví dụ điển hình là các cơ cấu đẩy (pusher), cuốn tấm (unwind), hoặc xi lanh điều khiển. Loại này rất nhanh, rất rẻ, và rất đáng tin cậy vì cơ học đơn giản.
Ứng dụng phổ biến. Trong sản xuất, máy 1 DOF thường dùng để vận chuyển nhanh trên một hướng cố định, ví dụ đẩy chi tiết vào khuôn, hoặc nâng hạ linh kiện. Chúng cũng phổ biến trong các hệ thống xếp hàng tự động.
Ưu điểm rõ ràng. Chi phí thấp, tuổi thọ dài, hiếm khi cần bảo trì, dễ tích hợp vào dây chuyền hiện có. Tốc độ phản ứng nhanh và độ chính xác cao trong phạm vi chuyển động của nó.
Hạn chế cần lưu ý. Không linh hoạt; không thể điều chỉnh hướng hoặc góc độ. Nếu công việc thay đổi, bạn có thể cần thay toàn bộ thiết bị.
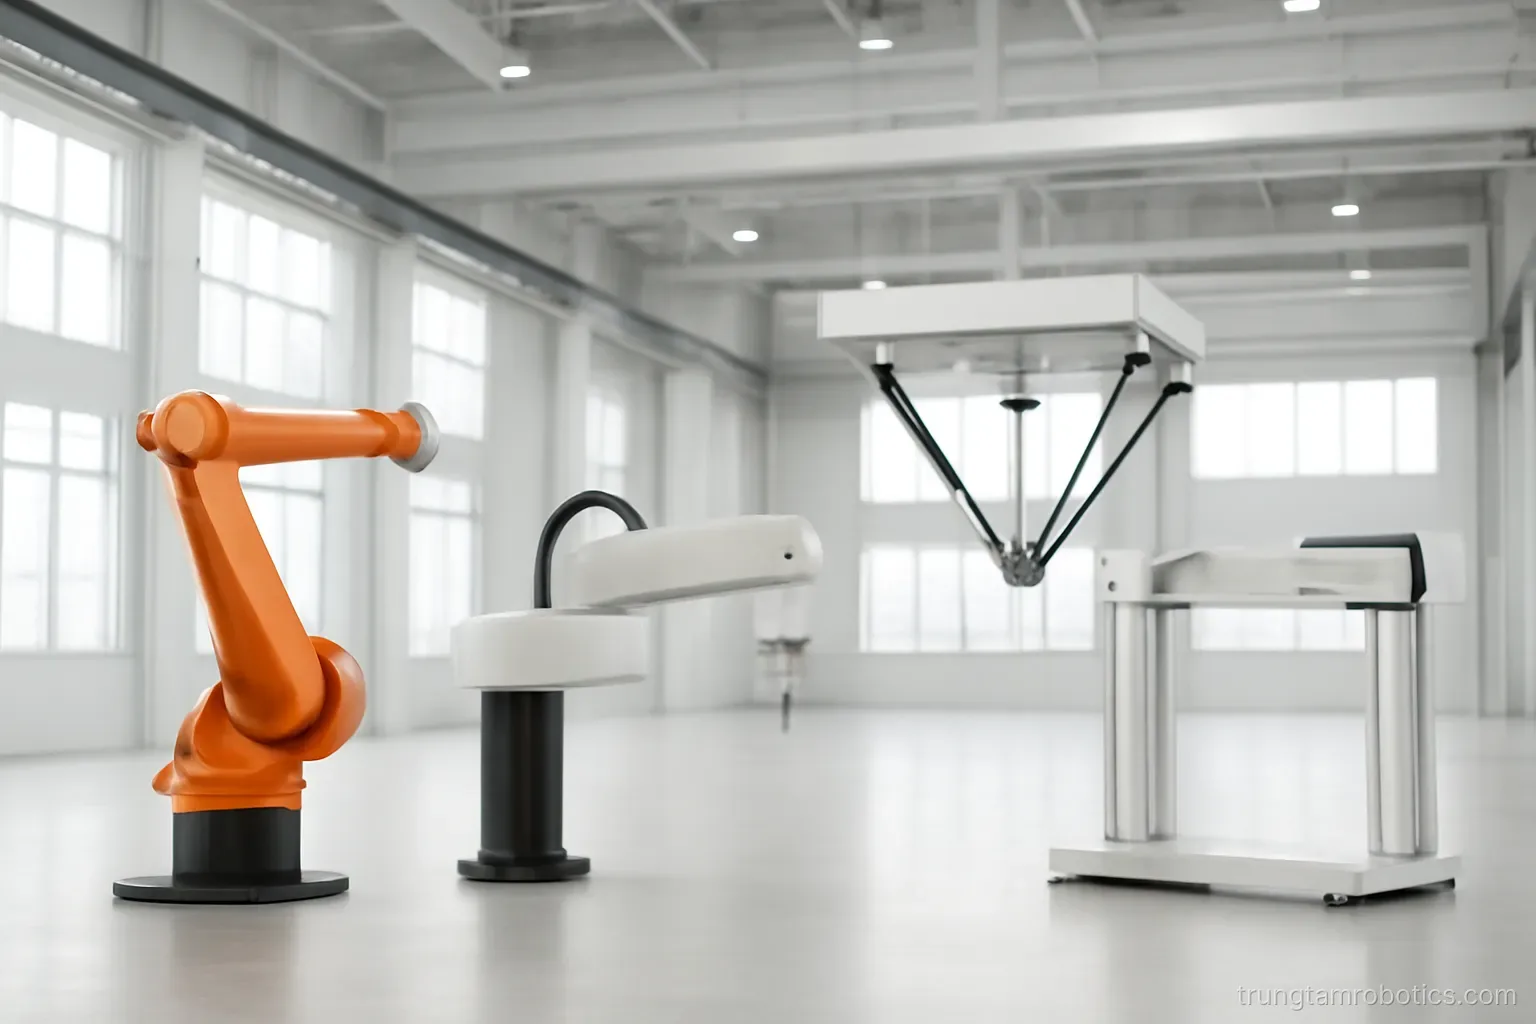
Robot 2 DOF và SCARA. Khi cần chuyển động trên mặt phẳng (XY), robot 2 DOF xuất hiện. Loại SCARA (Selective Compliance Assembly Robot Arm) là ví dụ tiêu biểu, với hai khớp quay trên mặt phẳng ngang. Chúng nhanh, chính xác, lý tưởng cho các công việc lắp ráp, phân loại, hoặc vận chuyển chi tiết nhẹ.
Khi nào dùng SCARA. SCARA hoạt động tốt trong các ngành điện tử, thực phẩm, hay các công việc lặp lại trên mặt phẳng. Chi phí vừa phải, chiều cao máy thấp nên tiết kiệm không gian xưởng.
Độ chính xác cao. Cả 1 DOF và 2 DOF đều có thể đạt độ chính xác ±0,1 mm trở lại, phù hợp với công việc yêu cầu khít khao.
Điều khiển đơn giản. Vì số trục ít, lập trình và điều chỉnh rất thuận lợi. Một kỹ sư mới hoàn toàn cũng có thể làm quen nhanh chóng.
Mở rộng ứng dụng hạn chế. Khi nhu cầu thay đổi, bạn sẽ nhanh chóng cảm thấy máy không đủ linh hoạt. Lúc đó cần nâng cấp lên hệ thống phức tạp hơn.
Tích hợp với công nghệ khác. Robot 1–2 DOF dễ dàng làm việc với camera, cảm biến áp lực, hoặc hệ thống thị giác, tạo thành dây chuyền bán tự động hiệu quả.
Robot 3–4 bậc tự do: cân bằng giữa tính năng và chi phí
Thêm một chiều không gian. Robot 3 DOF bổ sung khả năng chuyển động theo chiều thứ ba, thường là trục Z (ngang lên). Điều này cho phép máy làm việc trong không gian 3 chiều mà vẫn duy trì độ phức tạp vừa phải. Một ví dụ là robot delta, có ba cánh tay song song kết nối với bàn tay dụng cụ.
Robot delta trong thực tế. Delta hoạt động rất nhanh, thích hợp cho công việc lấy và đặt (pick and place) các sản phẩm nhẹ. Chúng phổ biến trong ngành thực phẩm, dược phẩm, và điện tử. Vùng làm việc hình chóp, nhưng với tốc độ chu kỳ rất cao.
Robot 4 DOF mở rộng khả năng. Thêm một khớp quay (thường là quay xung quanh trục đứng, gọi là yaw) cho phép robot xoay sản phẩm hoặc thay đổi hướng công cụ. Điều này đặc biệt hữu ích trong các công việc lắp ráp phức tạp hoặc hàn.
Cánh tay 4 trục trong sản xuất. Một cánh tay robot công nghiệp 4 trục có thể vừa di chuyển trong không gian 3D vừa xoay công cụ. Chi phí thấp hơn robot 6 trục nhưng linh hoạt hơn SCARA. Đây là lựa chọn phổ biến cho các nhà máy vừa và nhỏ.
Điều khiển phức tạp hơn. Với 3–4 DOF, phần mềm điều khiển bắt đầu cần thuật toán kinematics (động học). Nhưng vẫn quản lý được; không yêu cầu máy tính công suất cao.
Chi phí hợp lý. Giá cả giữa các loại máy chuyên dụng và robot 6 trục. Đủ để đầu tư với kỳ vọng ROI (hoàn vốn) trong 2–3 năm.
Dễ lập trình hơn 6 DOF. Số bậc tự do ít nên lập trình không quá phức tạp. Nhiều nhà cung cấp cung cấp phần mềm mô phỏng để lập trình ngoại tuyến (offline programming).
Giới hạn tính linh hoạt. Với 4 DOF, vẫn có những công tác mà robot không thể làm. Ví dụ, nếu cần xoay công cụ theo nhiều hướng khác nhau đồng thời, 4 DOF có thể không đủ.
Phù hợp với tự động hóa cấp độ vừa. Robot 3–4 DOF là điểm tối ưu cho các xưởng muốn tự động hóa nhưng không có nhu cầu tính linh hoạt cực cao. Đó là lý do chúng phổ biến trong các ngành lắp ráp, xử lý chi tiết, hoặc vận chuyển.
Robot 5–6 bậc tự do: linh hoạt, khó điều khiển hơn
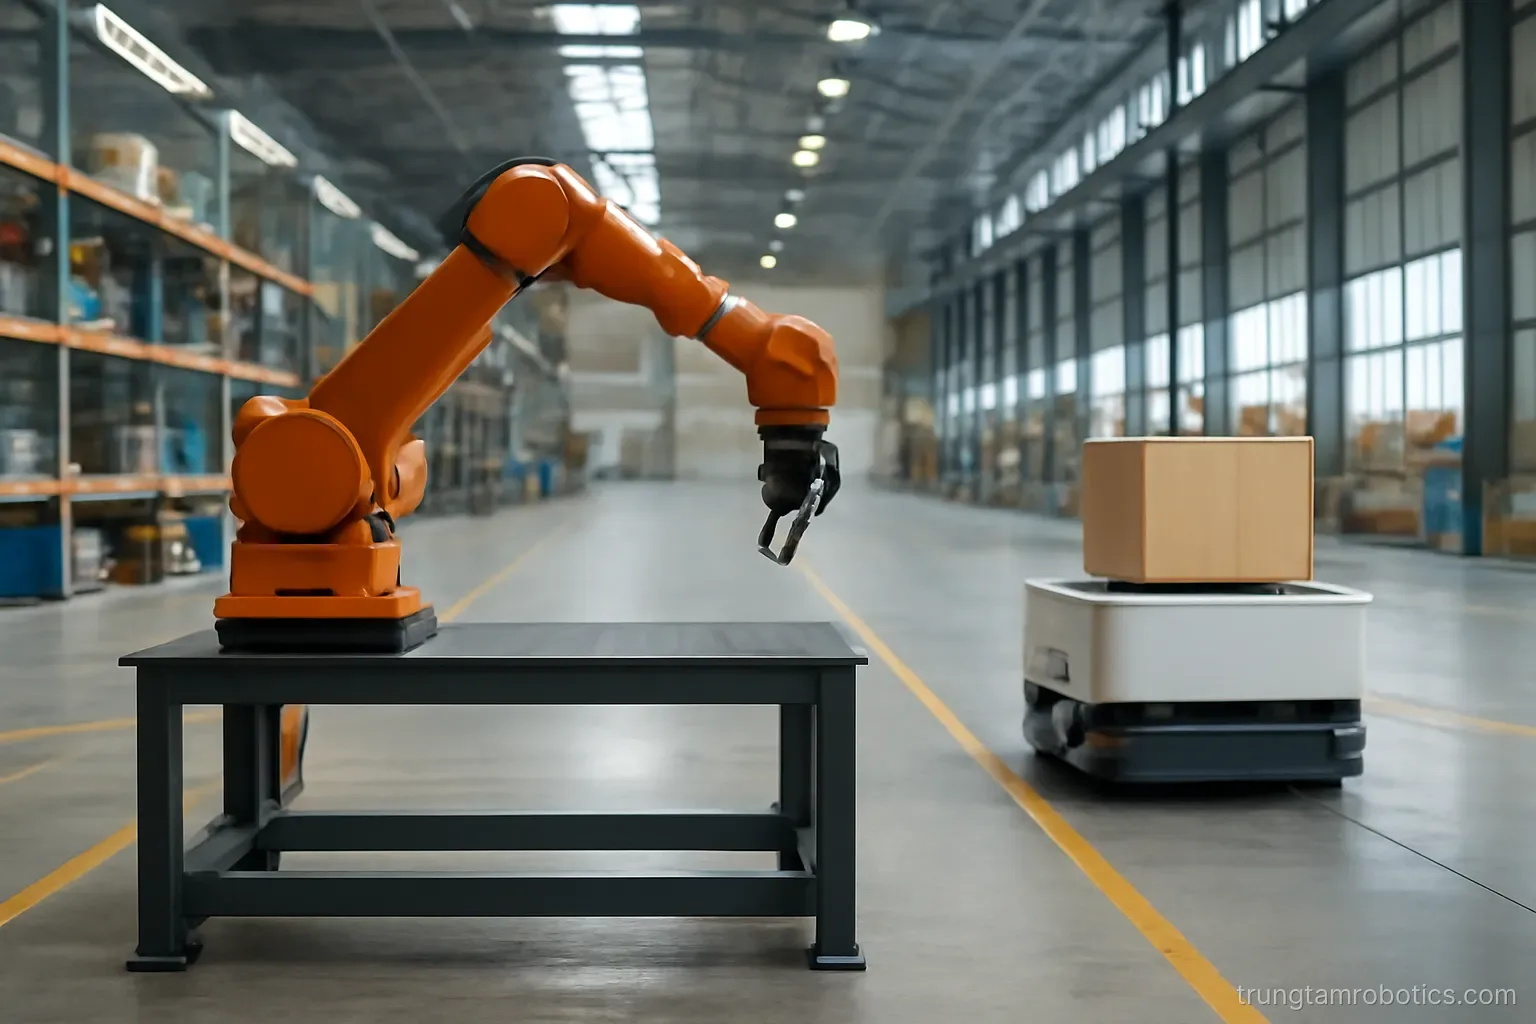
Cánh tay 6 trục là chuẩn công nghiệp. Robot 6 DOF (hay robot 6 trục) có sáu khớp quay, cho phép chúng di chuyển trong không gian 3D và xoay công cụ theo bất kỳ hướng nào. Đây là loại phổ biến nhất trong các nhà máy hiện đại, được sử dụng cho hàn, sơn, lắp ráp, và xử lý vật liệu.
Tính linh hoạt vô song. Với 6 DOF, robot có thể tiếp cận gần như bất kỳ điểm nào trong vùng làm việc của nó, với bất kỳ hướng nào mà công cụ cần. Điều này cho phép một máy thực hiện nhiều loại công việc khác nhau mà không cần thay đổi cấu hình.
Ứng dụng đa dạng. Hàn điểm, hàn liên tục, sơn phun, lắp ráp có độ chính xác cao, xử lý vật liệu nặng — tất cả đều có thể làm bằng một robot 6 trục với các công cụ khác nhau.
Chi phí cao hơn. Robot 6 trục đắt hơn 4 trục, không chỉ vì số trục nhiều mà còn vì yêu cầu điều khiển phức tạp. Máy tính điều khiển, cảm biến, và phần mềm đều phải mạnh mẽ hơn.
Lập trình đòi hỏi kỹ năng. Để lập trình robot 6 trục hiệu quả, kỹ sư cần hiểu về kinematics, dynamics, và các công cụ mô phỏng. Lập trình ngoại tuyến (offline) là phương pháp tiêu chuẩn, nhưng vẫn cần người có kinh nghiệm.
Robot 5 DOF là lựa chọn trung gian. Một số ứng dụng chỉ cần 5 DOF, ví dụ khi công cụ không cần xoay quanh trục của chính nó (roll). Robot 5 trục rẻ hơn 6 trục nhưng vẫn linh hoạt hơn 4 trục.
Độ chính xác và lặp lại. Robot 6 trục hiện đại đạt độ chính xác ±0,03 mm hoặc tốt hơn. Độ lặp lại (repeatability) thường ±0,05 mm, đủ cho hầu hết công việc chế tạo.
Thời gian thiết lập và thích ứng. Nhờ tính linh hoạt, robot 6 trục có thể được cấu hình lại cho công việc khác nhanh hơn robot chuyên dụng. Tuy nhiên, thời gian lập trình vẫn lâu hơn robot 4 trục.
Yêu cầu bảo trì kỹ lưỡng. Với nhiều khớp, robot 6 trục cần bảo trì định kỳ để duy trì độ chính xác. Các khớp dễ hao mòn hơn, đặc biệt nếu tốc độ cao hoặc tải nặng.
Robot 7+ bậc tự do: vượt quá mục tiêu công nghiệp
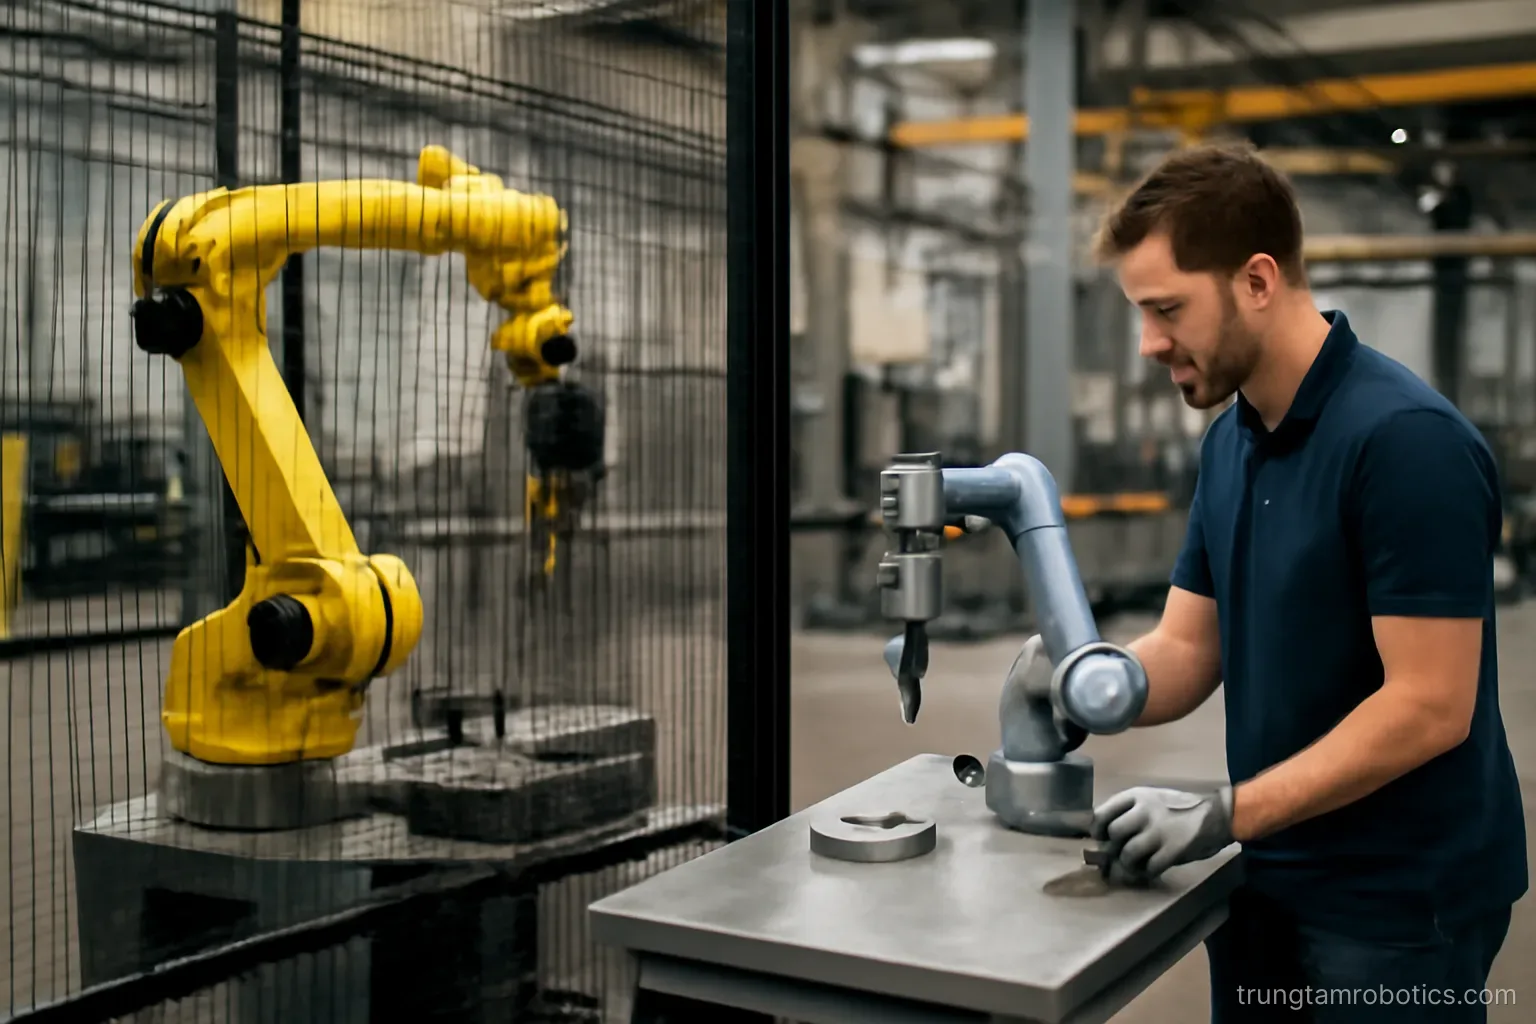
Những gì 7 DOF mang lại. Thêm khớp thứ bảy cho phép robot tránh chướng ngại vật tốt hơn, hoặc thực hiện các chuyển động phức tạp hơn. Một số robot cộng tác (cobot) có 7 DOF để tăng tính an toàn và linh hoạt.
Dư thừa (Redundancy) là chìa khóa. Khi số bậc tự do vượt quá 6, robot có thêm cách để đạt tới cùng một vị trí cuối cùng. Điều này gọi là redundancy. Nó hữu ích trong các tình huống cần tránh va chạm hoặc duy trì tư thế an toàn.
Ứng dụng trong y tế và nghiên cứu. Robot 7–8 DOF thường được tìm thấy trong phòng mổ (phẫu thuật tối thiểu xâm lấn), hoặc trong các phòng thí nghiệm nghiên cứu. Chúng cho phép chuyển động mềm mại và tránh chướng ngại vật tốt.
Độ phức tạp điều khiển tăng vọt. Với 7+ DOF, tính toán kinematics trở nên không tầm thường. Cần thuật toán lập trình nâng cao, thậm chí có thể sử dụng machine learning để tối ưu hóa quỹ đạo.
Chi phí rất cao. Robot 7+ DOF thường gấp 2–3 lần giá robot 6 trục. Chúng không phổ biến trong sản xuất thông thường vì ROI rất dài.
Tốc độ chuyển động chậm hơn. Vì phải tính toán thêm, thời gian phản ứng và tốc độ di chuyển thường chậm hơn robot 6 trục.
Khi nào thực sự cần 7+ DOF. Chỉ khi công việc yêu cầu tránh chướng ngại vật phức tạp, hoặc khi không gian làm việc bị giới hạn. Trong hầu hết các nhà máy, 6 DOF vẫn là lựa chọn tối ưu.
Xu hướng trong robot cộng tác. Một số cobot mới bắt đầu có 7 DOF để cải thiện an toàn. Khi robot làm việc gần con người, khả năng uốn cong và tránh va chạm là ưu thế lớn.
Tương lai của robot nhiều bậc tự do. Khi AI và điều khiển dựa trên học máy trở nên phổ biến hơn, robot 7+ DOF có thể trở nên dễ lập trình và sử dụng hơn. Nhưng hiện tại, chúng vẫn còn quá chuyên biệt cho hầu hết ứng dụng công nghiệp.
Cách chọn bậc tự do phù hợp cho ứng dụng của bạn
Bước 1: Xác định công việc cần làm. Liệt kê tất cả chuyển động mà robot phải thực hiện. Nếu chỉ cần di chuyển trên một trục, 1 DOF đủ. Nếu cần di chuyển trên mặt phẳng, 2 DOF. Nếu cần trong không gian 3D, tối thiểu 3 DOF.
Bước 2: Xác định xoay công cụ. Liệu công cụ (hàn, sơn, hoặc kẹp) cần xoay? Nếu có, thêm bao nhiêu hướng xoay? Mỗi hướng xoay = 1 DOF bổ sung.
Bước 3: Xem xét không gian và chướng ngại vật. Nếu không gian chật hoặc có nhiều chướng ngại vật, bạn có thể cần bậc tự do cao hơn để tránh va chạm.
Bước 4: Tính toán ROI. Chi phí robot tăng theo bậc tự do. Hỏi nhà cung cấp về giá, và tính xem bao lâu bạn hoàn vốn. Thường thì, máy đơn giản hơn có thời gian hoàn vốn ngắn hơn.
Bước 5: Dự kiến mở rộng trong tương lai. Nếu bạn muốn thêm công việc sau này, hãy chọn robot có bậc tự do hơn một chút so với nhu cầu hiện tại. Điều này giúp bạn thích ứng nhanh chóng khi nhu cầu thay đổi.
Bước 6: Kiểm tra hỗ trợ kỹ thuật. Robot có bậc tự do cao cần kỹ sư lập trình tốt. Hãy chắc chắn rằng nhà cung cấp cung cấp đủ hỗ trợ, đào tạo, và tài liệu.
Bước 7: Thử nghiệm nếu có thể. Trước khi cam kết, hãy yêu cầu nhà cung cấp cho phép bạn thử robot trên công việc thực tế. Điều này giúp bạn xác nhận rằng bậc tự do đủ và hiệu suất đáp ứng yêu cầu.
Bước 8: Đừng quá cầu toàn. Không phải lúc nào robot cao cấp nhất cũng là lựa chọn tốt. Đôi khi, robot đơn giản hơn với chi phí thấp hơn mang lại lợi nhuận cao hơn vì dễ bảo trì và sử dụng.
Kết luận: Bậc tự do là cân bằng. Chọn bậc tự do là cân bằng giữa khả năng, chi phí, độ phức tạp, và nhu cầu thực tế. Đa số các ứng dụng công nghiệp được giải quyết tốt bằng robot 4–6 DOF.
Câu hỏi thường gặp
Bậc tự do là gì và tại sao nó quan trọng?
Bậc tự do (DOF) là số lượng trục chuyển động độc lập mà robot có thể thực hiện. Nó quan trọng vì quyết định khả năng linh hoạt, chi phí, độ phức tạp điều khiển, và tính ứng dụng của robot. Robot 1 DOF chỉ chuyển động trên một trục, trong khi robot 6 DOF có thể di chuyển trong không gian 3D và xoay công cụ theo bất kỳ hướng nào.
Tại sao robot 6 trục lại phổ biến nhất trong công nghiệp?
Robot 6 trục phổ biến vì chúng cung cấp sự cân bằng hoàn hảo giữa tính linh hoạt và chi phí. Với 6 DOF, chúng có thể tiếp cận gần như bất kỳ điểm nào trong vùng làm việc với bất kỳ hướng công cụ nào. Điều này cho phép một máy thực hiện nhiều loại công việc khác nhau — hàn, sơn, lắp ráp — mà không cần thay đổi cấu hình vật lý.
Khi nào tôi nên chọn robot 4 DOF thay vì 6 DOF?
Chọn robot 4 DOF nếu công việc của bạn không yêu cầu xoay công cụ theo nhiều hướng, hoặc nếu ngân sách hạn chế. Robot 4 DOF rẻ hơn, dễ lập trình hơn, và vẫn linh hoạt hơn robot SCARA. Chúng phù hợp với các công việc pick-and-place, vận chuyển, hoặc lắp ráp cơ bản. Tuy nhiên, nếu bạn cần xoay công cụ theo nhiều hướng khác nhau, bạn nên lên 6 DOF.
Liệu robot 7+ DOF có giá trị thực tế cho sản xuất thông thường?
Trong hầu hết các trường hợp sản xuất thông thường, robot 7+ DOF không cần thiết. Chúng rất đắt, phức tạp để lập trình, và thời gian hoàn vốn dài. Robot 7+ DOF chủ yếu được sử dụng trong phẫu thuật, nghiên cứu, hoặc các ứng dụng đặc biệt yêu cầu tránh chướng ngại vật phức tạp. Đối với hầu hết các nhà máy, 6 DOF vẫn là lựa chọn tối ưu.
Đọc thêm trong Thuật ngữ robotics và Ứng dụng theo ngành.