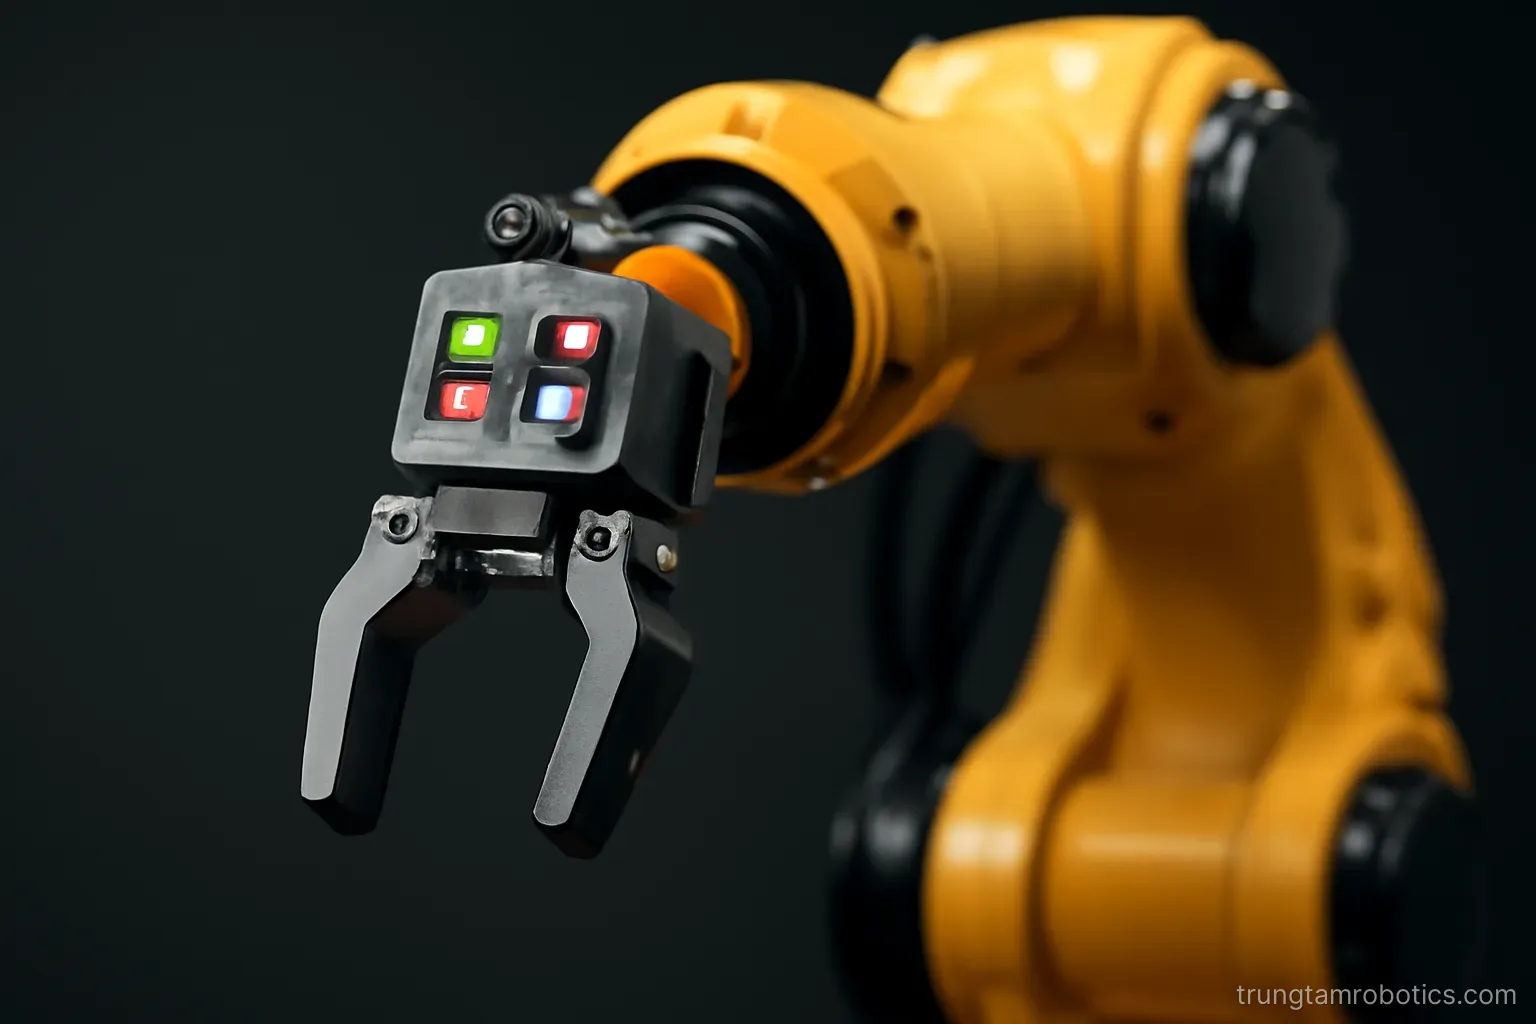
Khi đọc bất kỳ tài liệu về robot nào — từ bài viết kỹ thuật đến mô tả một sản phẩm — bạn sẽ gặp từ "cảm biến" (sensor) và "bộ chấp hành" (actuator) liên tục. Hai khái niệm này không phức tạp, nhưng chúng xuất hiện ở khắp nơi và hiểu đúng chúng sẽ giúp bạn nắm bắt được cách robot hoạt động. Bài này dành để làm rõ: cảm biến là gì, bộ chấp hành là gì, và tại sao mỗi bài viết robot đều phải nói đến chúng.
Cảm biến: mắt, tai, và da của robot
Cảm biến là thiết bị đo lường. Nó nhận thông tin từ môi trường xung quanh và chuyển đổi thành tín hiệu mà bộ điều khiển của robot có thể hiểu được. Cảm biến không phức tạp về khái niệm — nó làm đúng một việc: cảm nhận.
Camera là cảm biến hình ảnh. Nó chụp ảnh của thế giới xung quanh và gửi dữ liệu ảnh về bộ điều khiển. Robot dùng camera để "nhìn" và xác định vị trí vật thể, phát hiện chướng ngại vật, hoặc đọc mã QR.
Cảm biến khoảng cách (LiDAR, ultrasonic, infrared). Chúng đo xem có gì ở trước mặt robot và cách bao xa. LiDAR dùng tia laser, ultrasonic dùng sóng âm, infrared dùng ánh sáng hồng ngoại. Mỗi loại có ưu và nhược điểm tùy hoàn cảnh sử dụng.
Cảm biến lực (force sensor). Khi robot cần biết mình đang tác dụng bao nhiêu lực lên một vật — chẳng hạn khi lắp ráp hoặc kiểm tra độ cứng — cảm biến lực cung cấp thông tin đó.
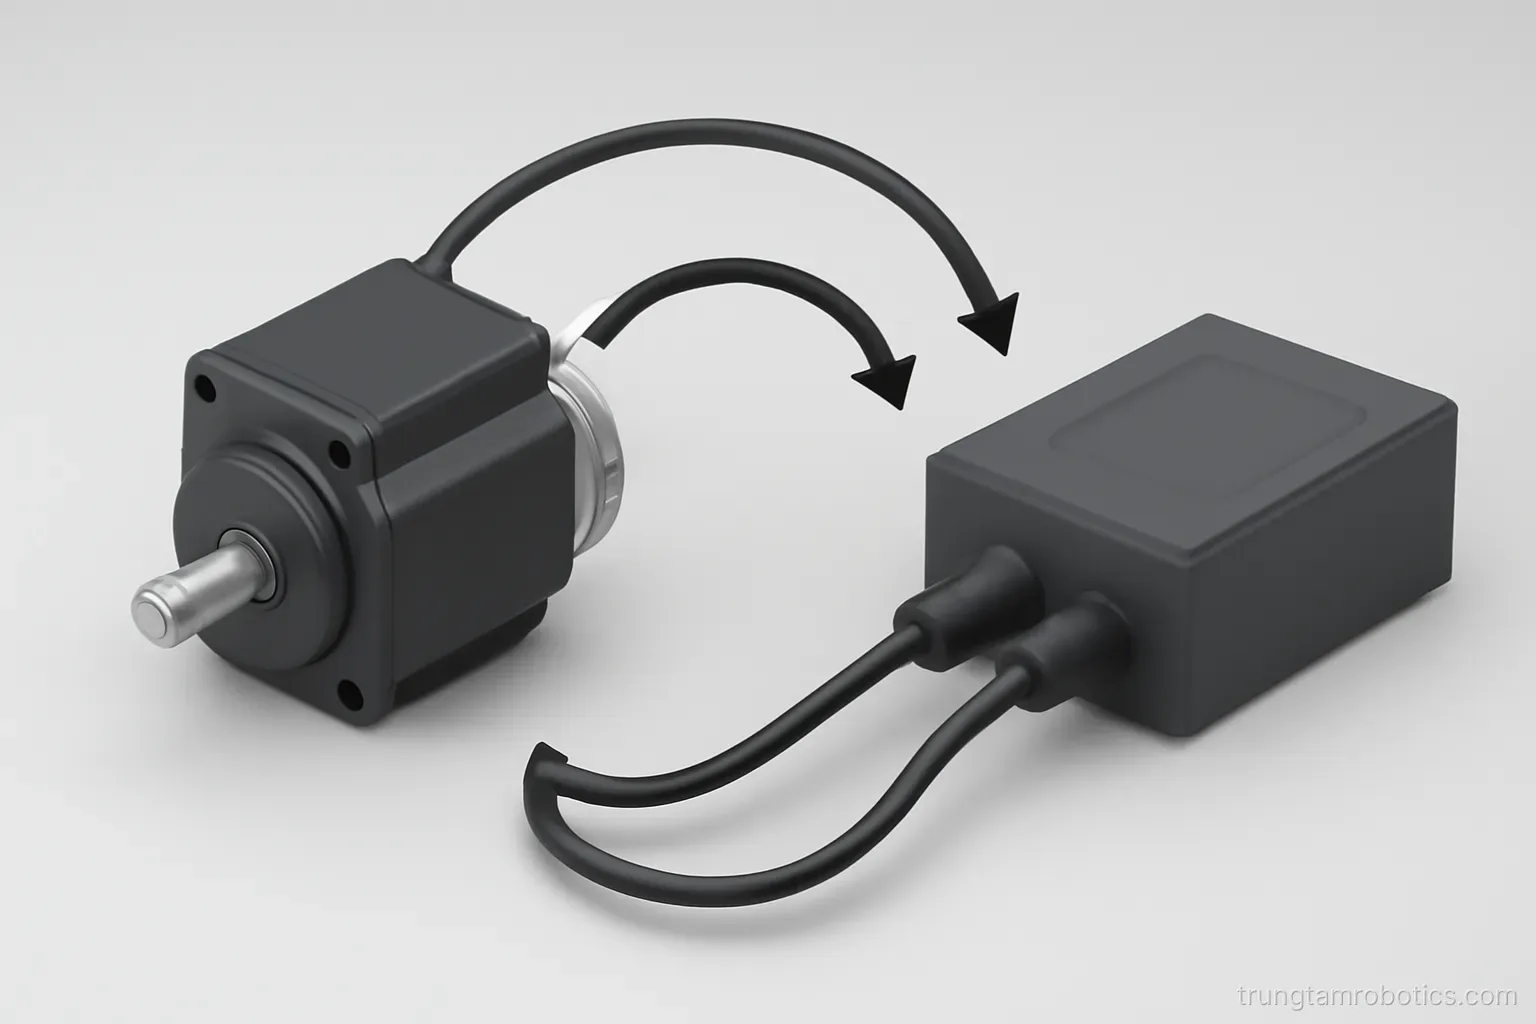
Cảm biến vị trí (encoder, IMU). Encoder đếm số vòng quay của một khớp. IMU (Inertial Measurement Unit) đo gia tốc và hướng của robot. Chúng cho phép robot biết nó đang ở đâu và hướng nào.
Cảm biến chạm (touch sensor). Khi robot cần biết nó vừa chạm vào thứ gì đó, cảm biến chạm phát tín hiệu. Đơn giản nhưng rất hữu ích cho các tác vụ lắp ráp hoặc xử lý vật liệu mềm.
Cảm biến nhiệt độ, độ ẩm, áp suất. Tùy ứng dụng, robot có thể cần biết điều kiện môi trường. Một robot trong nhà kho lạnh cần cảm biến nhiệt độ để báo hiệu nếu quá lạnh.
Một robot thường có nhiều cảm biến cùng lúc. Nó không chỉ nhìn, mà còn cảm nhận lực, biết vị trí, phát hiện chướng ngại vật. Bộ điều khiển nhận tất cả dữ liệu này, so sánh với những gì nó mong đợi, rồi quyết định bước tiếp theo.
Cảm biến là lối vào của thông tin. Không có cảm biến, robot là một cỗ máy mù quáng, chỉ có thể làm theo lệnh trước được lập trình sẵn mà không thể phản ứng với thay đổi.
Bộ chấp hành: tay, chân, và giọng nói của robot
Bộ chấp hành là thiết bị thực hiện hành động. Nó nhận lệnh từ bộ điều khiển và chuyển đổi thành chuyển động hoặc thay đổi vật lý trong thế giới thực. Nếu cảm biến là lối vào, bộ chấp hành là lối ra.
Động cơ điện (motor) là bộ chấp hành phổ biến nhất. Nó xoay, và sự xoay đó được truyền qua dây curoa, bánh răng, hoặc khớp để tạo ra chuyển động của cánh tay, bánh xe, hoặc đầu công cụ. Servo motor cho phép điều khiển chính xác góc quay.
Xi lanh khí nén (pneumatic cylinder). Chúng sử dụng không khí nén để tạo lực nhanh chóng. Robot công nghiệp thường dùng xi lanh khí để kẹp, đẩy, hoặc nhả các vật thể. Chúng mạnh nhưng không chính xác bằng động cơ điện.
Xi lanh thủy lực (hydraulic cylinder). Dùng dầu nén thay vì khí. Chúng có thể tạo ra lực rất lớn, phù hợp cho những robot nặng hoặc những tác vụ cần sức mạnh cao.
Loa hoặc thiết bị phát âm thanh. Một số robot cần "nói chuyện" với người. Loa là bộ chấp hành âm thanh, giúp robot gửi thông tin bằng tiếng nói.
Đèn LED hoặc màn hình. Chúng cũng là bộ chấp hành — loại bộ chấp hành phát ánh sáng hoặc hình ảnh để giao tiếp với con người.
Bộ chấp hành phải được điều khiển chính xác. Bộ điều khiển phải biết nó muốn cánh tay quay bao nhiêu độ, hoặc xi lanh cần kéo dài bao lâu. Mỗi bộ chấp hành có một tín hiệu điều khiển riêng — thường là điện áp, xung PWM, hoặc tín hiệu serial.
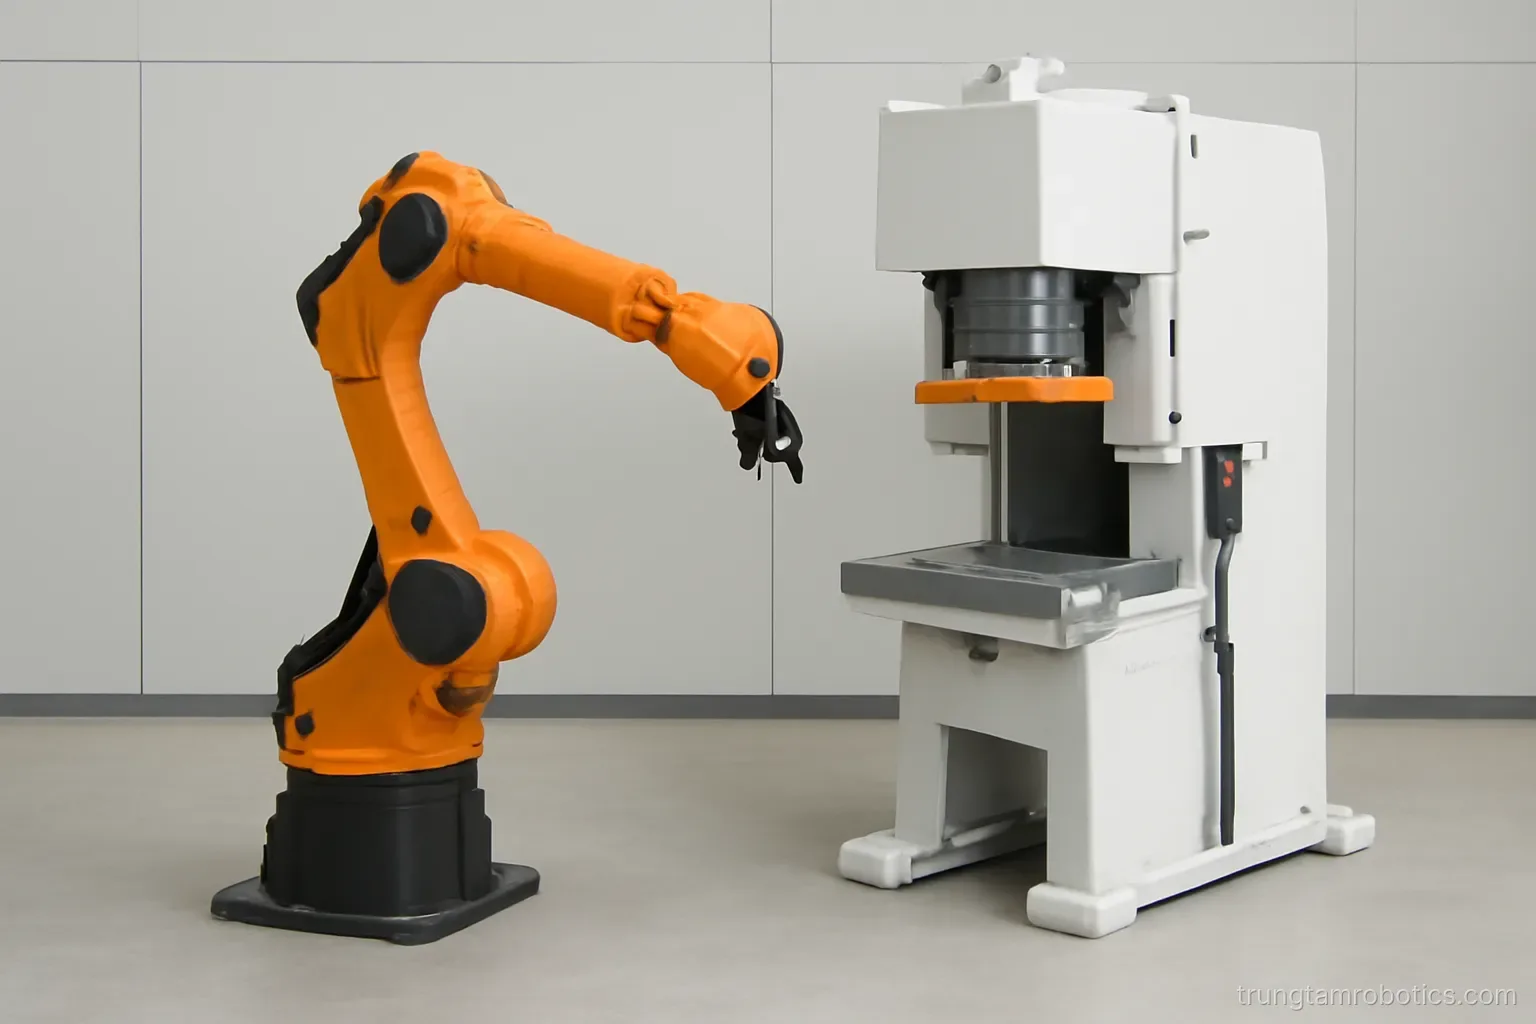
Một robot thường có nhiều bộ chấp hành. Một cánh tay robot có thể có 6 động cơ (một cho mỗi khớp), cộng với động cơ cho cái kẹp. Robot di động có động cơ cho hai bánh, cộng với servo cho hướng.
Bộ chấp hành là lối ra của hành động. Không có bộ chấp hành, robot chỉ có thể suy nghĩ nhưng không làm gì được.
Cảm biến và bộ chấp hành làm việc cùng nhau
Chu kỳ hoạt động của robot là: cảm biến → xử lý → bộ chấp hành. Bộ điều khiển đọc dữ liệu từ cảm biến, tính toán phải làm gì, rồi gửi lệnh tới bộ chấp hành. Quá trình này lặp lại hàng trăm hay hàng nghìn lần mỗi giây.
Ví dụ: robot tránh chướng ngại vật. Cảm biến khoảng cách phát hiện có vật ở phía trước. Bộ điều khiển nhận tín hiệu này, nhận ra là nguy hiểm, rồi gửi lệnh tới động cơ bánh xe để quay sang trái. Sau đó, cảm biến khoảng cách lại kiểm tra xem đường phía trước có rõ không.
Ví dụ: robot cánh tay lắp ráp. Camera nhìn thấy một bộ phận cần lắp. Bộ điều khiển tính toán vị trí của bộ phận đó, rồi gửi lệnh tới các động cơ servo để di chuyển cánh tay. Khi cánh tay gần bộ phận, cảm biến lực phát hiện sự tiếp xúc. Bộ điều khiển lúc đó giảm tốc độ hoặc dừng, để tránh tác dụng quá nhiều lực.
Cảm biến không phải lúc nào cũng đúng. Ánh sáng thay đổi, vật thể có thể bị che khuất, hoặc cảm biến có nhiễu. Bộ điều khiển tốt sẽ không tin tuyệt đối vào một cảm biến, mà sẽ kiểm tra chéo với những cảm biến khác hoặc so sánh với những gì nó kỳ vọng.
Bộ chấp hành cũng có giới hạn. Nó không thể di chuyển nhanh hơn tốc độ tối đa của nó, hoặc tác dụng lực lớn hơn công suất của nó. Bộ điều khiển phải tính đến những giới hạn này khi đưa ra lệnh.
Sự cân bằng giữa cảm biến và bộ chấp hành quyết định khả năng của robot. Một cánh tay robot với cảm biến tốt nhưng bộ chấp hành yếu sẽ biết nên làm gì nhưng không thể làm. Ngược lại, một cánh tay mạnh nhưng mù quáng sẽ không biết nó đang làm gì sai lầm.
Thường thì cảm biến được đặt gần bộ chấp hành. Cảm biến lực được gắn ngay ở đầu cánh tay, camera được gắn trên đầu robot, encoder gắn trực tiếp vào trục động cơ. Điều này giúp phản hồi nhanh chóng và chính xác.
Độ trễ giữa cảm biến và bộ chấp hành rất quan trọng. Nếu robot chạy nhanh nhưng phản hồi chậm, nó sẽ đâm vào chướng ngại vật trước khi kịp xoay. Những robot tốt được thiết kế để giảm thời gian xử lý dữ liệu.
Loại cảm biến và bộ chấp hành bạn sẽ gặp trong tài liệu
Khi đọc tài liệu robot, bạn sẽ thấy viết tắt và tên kỹ thuật. Biết những tên này là gì sẽ giúp bạn nhanh chóng hiểu tài liệu đang nói về bộ phận nào.
Camera: RGB camera, depth camera (Kinect, RealSense), thermal camera. RGB là camera thường (ba kênh màu: đỏ, xanh lá, xanh dương). Depth camera cho thêm thông tin độ sâu — cách bao xa. Thermal camera nhìn thấy nhiệt.
Cảm biến khoảng cách: LiDAR, Velodyne, Sick LMS, Hokuyo, ultrasonic, ToF (Time of Flight). LiDAR được dùng nhiều nhất trên robot di động. Velodyne là một hãng LiDAR nổi tiếng. ToF là công nghệ cảm biến khoảng cách dựa trên thời gian ánh sáng phản xạ.
Cảm biến vị trí: encoder, potentiometer, IMU (gyroscope + accelerometer), magnetometer. Encoder đếm xung, potentiometer là biến trở đo góc. IMU là bộ cảm biến 9 trục (3 trục gia tốc + 3 trục quay + 3 trục từ).
Động cơ: DC motor, stepper motor, servo motor, BLDC (Brushless DC). DC motor quay liên tục, stepper motor quay từng bước rời rạc, servo motor có cơ chế phản hồi để giữ vị trí. BLDC là động cơ hiện đại, hiệu suất cao.
Bộ chấp hành khác: solenoid (nam châm điện), relay (công tắc điện), valve (van khí). Solenoid tạo lực từ, thường dùng để kích hoạt một cơ cấu. Valve điều khiển luồng khí nén đến xi lanh.
Bộ điều khiển bộ chấp hành: driver, ESC (Electronic Speed Controller), PWM module. Driver là thiết bị trung gian giữa bộ vi xử lý yếu và động cơ mạnh. ESC thường dùng cho động cơ không chổi (BLDC). PWM là một cách điều khiển tốc độ bằng cách bật-tắt nhanh.
Bạn không cần nhớ tất cả những tên này. Cái quan trọng là biết khi bài viết nói "LiDAR", nó là một loại cảm biến khoảng cách. Khi nói "servo motor", nó là một loại động cơ có thể điều khiển vị trí chính xác.
Tài liệu kỹ thuật thường liệt kê cảm biến và bộ chấp hành riêng biệt. Phần "Sensors" sẽ nói camera nào, cảm biến nào. Phần "Actuators" sẽ nói động cơ nào, loại nào. Điều này giúp bạn nhanh chóng biết robot có khả năng gì và hạn chế gì.
Tại sao bạn phải hiểu cảm biến và bộ chấp hành trước tiên
Mọi vấn đề robot đều bắt đầu từ câu hỏi: "Robot biết được gì?", rồi "Robot làm được gì?" Nếu robot không có camera, nó không thể nhìn thấy vật thể. Nếu robot chỉ có động cơ chậm, nó không thể hoàn thành tác vụ trong thời gian yêu cầu.
Khi ai đó nói "robot này không hoạt động tốt", nguyên nhân thường ở cảm biến hoặc bộ chấp hành. Có thể cảm biến bị nhiễu và báo sai. Hoặc bộ chấp hành không đủ mạnh. Hoặc độ trễ quá lâu. Hiểu rõ hai bộ phận này giúp bạn chẩn đoán nhanh hơn.
Khi thiết kế một robot, lựa chọn cảm biến và bộ chấp hành là những quyết định đầu tiên. Nếu bạn cần robot nhận dạng hình ảnh, bạn chọn camera tốt. Nếu cần robot nhanh, bạn chọn bộ chấp hành có tốc độ cao. Cả bộ điều khiển và phần mềm đều xây dựng xung quanh những lựa chọn này.
Hầu hết các bài viết robotics đều giả định bạn biết cảm biến là gì và bộ chấp hành là gì. Chúng không giải thích từ đầu. Nếu bạn không nắm khái niệm này, bạn sẽ bị mất từ dòng đầu tiên.
Cảm biến và bộ chấp hành cũng là ngôn ngữ chung giữa các lĩnh vực. Dù bạn học robotics công nghiệp, robot di động, hay drone, bạn đều sử dụng những khái niệm cảm biến và bộ chấp hành giống nhau.
Hiểu rõ cảm biến và bộ chấp hành cũng giúp bạn hiểu các khái niệm khác dễ hơn. Khi bạn đọc về "vòng điều khiển kín" hay "phản hồi", bạn sẽ ngay lập tức hình dung: cảm biến cung cấp thông tin phản hồi, bộ điều khiển xử lý, bộ chấp hành thực hiện.
Cuối cùng, cảm biến và bộ chấp hành là những thứ cần tiền nhất. Bạn có thể viết phần mềm điều khiển miễn phí, nhưng cảm biến và bộ chấp hành tốt luôn có chi phí. Biết loại nào cần thiết sẽ giúp bạn dự toán kinh phí chính xác hơn.
Câu hỏi thường gặp
Cảm biến là gì và làm việc như thế nào?
Cảm biến là thiết bị đo lường thông tin từ môi trường xung quanh (hình ảnh, khoảng cách, lực, vị trí, nhiệt độ) và chuyển đổi thành tín hiệu mà bộ điều khiển robot có thể hiểu được. Nó là "lối vào" của thông tin cho robot, cho phép robot biết được điều gì đang xảy ra xung quanh nó.
Bộ chấp hành là gì và có những loại nào?
Bộ chấp hành là thiết bị thực hiện hành động dựa trên lệnh từ bộ điều khiển. Loại phổ biến nhất là động cơ điện (motor, servo motor), nhưng cũng có xi lanh khí nén, xi lanh thủy lực, loa, và đèn LED. Nó là "lối ra" của robot để tác động lên thế giới thực.
Tại sao robot cần cả cảm biến lẫn bộ chấp hành?
Cảm biến cho phép robot biết tình hình xung quanh, bộ chấp hành cho phép nó hành động. Chúng làm việc cùng nhau theo chu kỳ: cảm biến → xử lý → bộ chấp hành. Nếu chỉ có cảm biến mà không có bộ chấp hành, robot chỉ biết nhưng không làm được. Ngược lại cũng vô dụng.
Các tên viết tắt như LiDAR, IMU, servo motor, BLDC là gì?
Đó là những tên kỹ thuật của cảm biến và bộ chấp hành cụ thể. LiDAR là cảm biến khoảng cách dùng laser, IMU là cảm biến đo gia tốc và hướng, servo motor là động cơ có điều khiển vị trí chính xác, BLDC là động cơ không chổi hiệu suất cao. Bạn không cần nhớ hết, nhưng biết chúng là loại cảm biến hay bộ chấp hành nào sẽ giúp bạn đọc tài liệu nhanh hơn.
Đọc thêm trong Ứng dụng theo ngành và Tiêu chuẩn & an toàn.